ROS: программная основа для роботов
ROS (Robot Operating System) - это открытый программный фреймворк для создания роботов: набор библиотек, инструментов и правил, который помогает разным частям робота «общаться» между собой. Несмотря на название, это не операционная система в привычном смысле.
Простыми словами
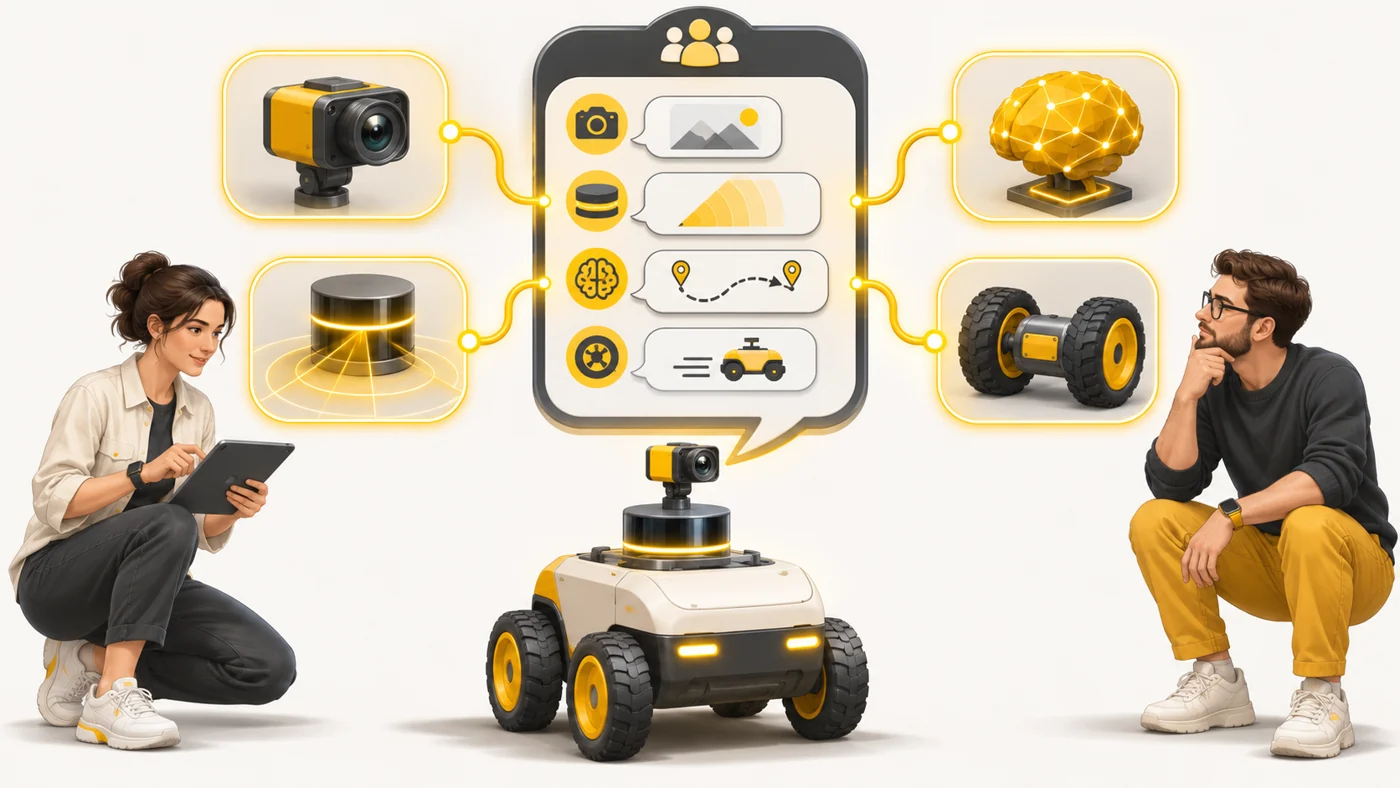
Представь, что каждый датчик и мотор робота говорит на своем языке, и им нужно договориться. ROS - как школьный чат класса, где все пишут по общим правилам: камера публикует «вижу стену», навигация читает и отвечает «поворачиваю налево», моторы выполняют. Никому не нужно знать, как устроен другой - достаточно читать чат.
Как это работает
- Робот состоит из отдельных программ-«узлов»: камера, лидар, планировщик маршрута, управление моторами.
- Узлы обмениваются сообщениями через «топики» - как каналы в мессенджере.
- ROS дает готовые библиотеки: навигацию, SLAM, кинематику манипуляторов, визуализацию.
- Его запускают поверх обычной ОС, чаще всего Linux.
- Современная версия - ROS 2, она надежнее и лучше подходит для реальных продуктов.
Где ты это увидишь
Университетские и учебные роботы, стартапы, складские и сельскохозяйственные роботы, исследовательские гуманоиды, автономные тележки. Многие симуляторы роботов тоже работают с ROS.
Важно ли это при выборе
Если хочешь серьезно заниматься робототехникой после первого Arduino - ROS 2 станет следующим шагом. Он бесплатный, у него большое сообщество и тысячи готовых пакетов. Для старта понадобится компьютер с Linux и базовое знание Python или C++.
Мифы
- Миф: ROS - это операционная система, как Windows. На самом деле: Это набор программ и правил, который работает поверх настоящей ОС.
- Миф: ROS нужен только для больших роботов. На самом деле: Его используют и на небольших учебных роботах с одноплатными компьютерами.
Частые вопросы
Чем ROS 2 отличается от ROS 1?
ROS 2 надежнее, лучше работает с несколькими роботами и в реальном времени. Новые проекты делают на ROS 2.
Можно ли изучать ROS без робота?
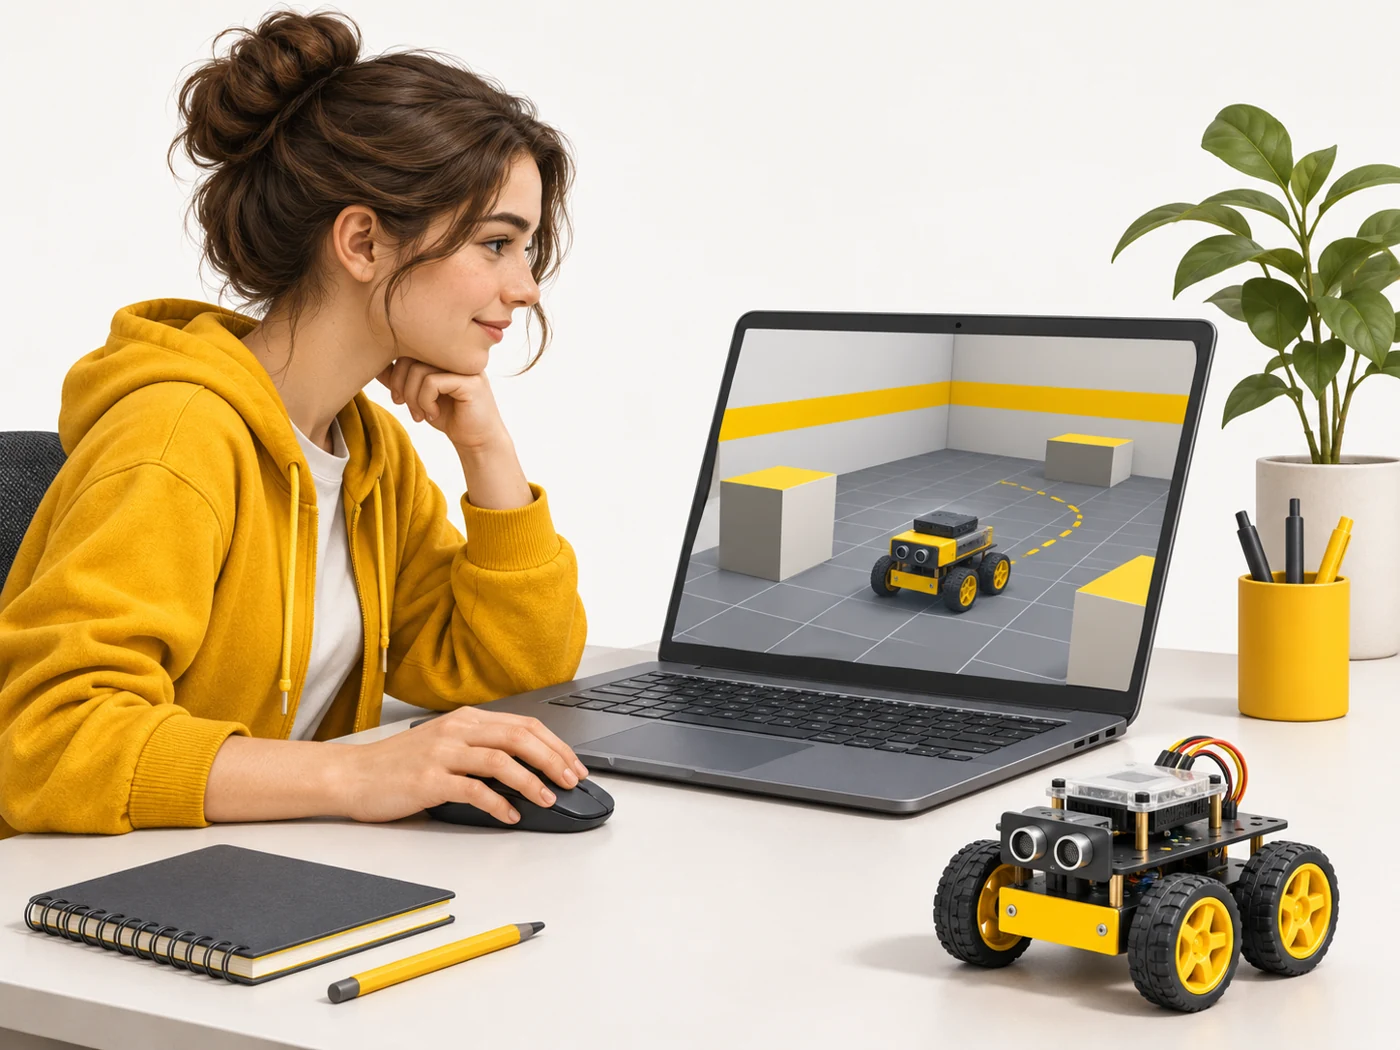
Да, в симуляторах можно управлять виртуальным роботом.
Какой язык учить для ROS?
Python - чтобы начать, C++ - для быстродействия.