SLAM: как робот строит карту и находит себя на ней
SLAM (Simultaneous Localization and Mapping) - это алгоритмы, которые позволяют роботу или устройству одновременно строить карту неизвестного пространства и определять свое положение на этой карте по данным камер, лидаров и датчиков движения.
Простыми словами
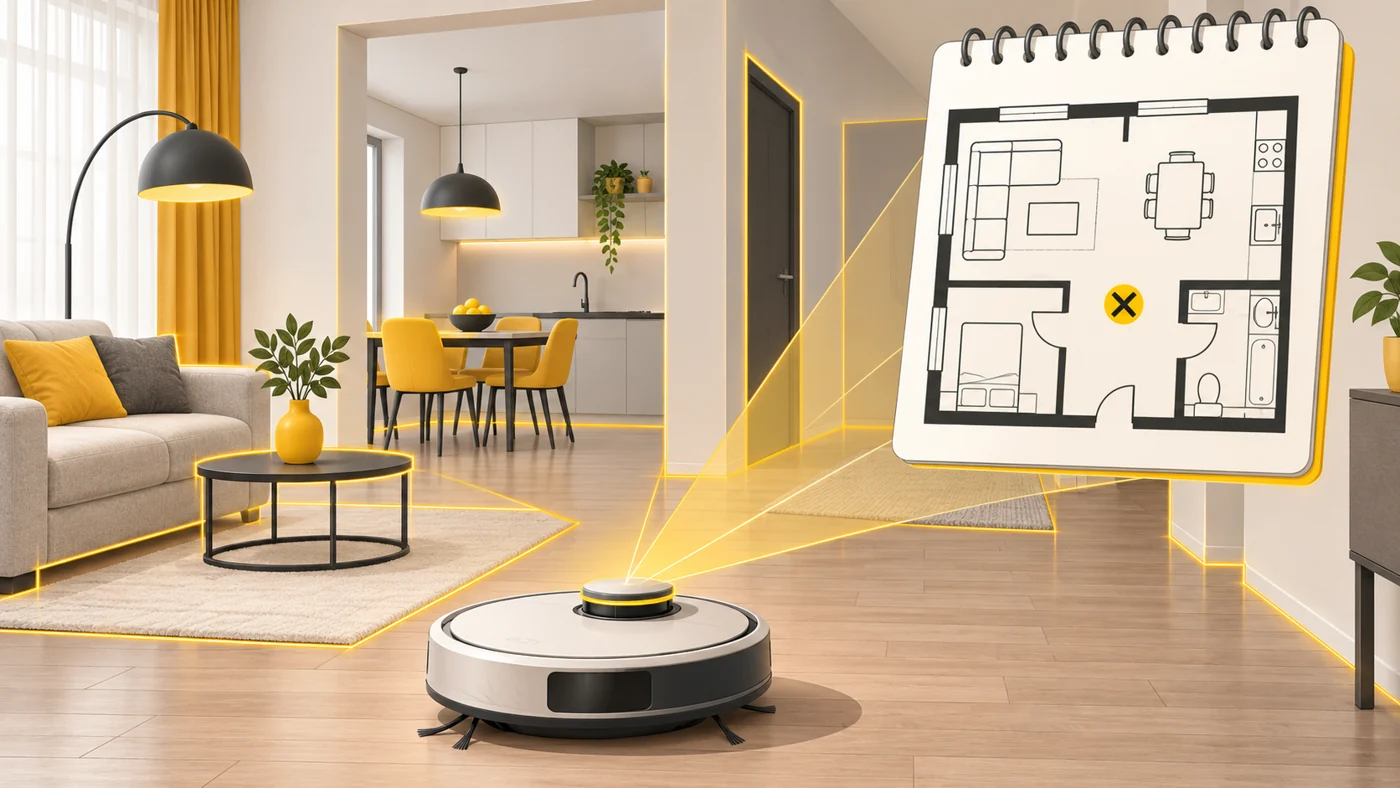
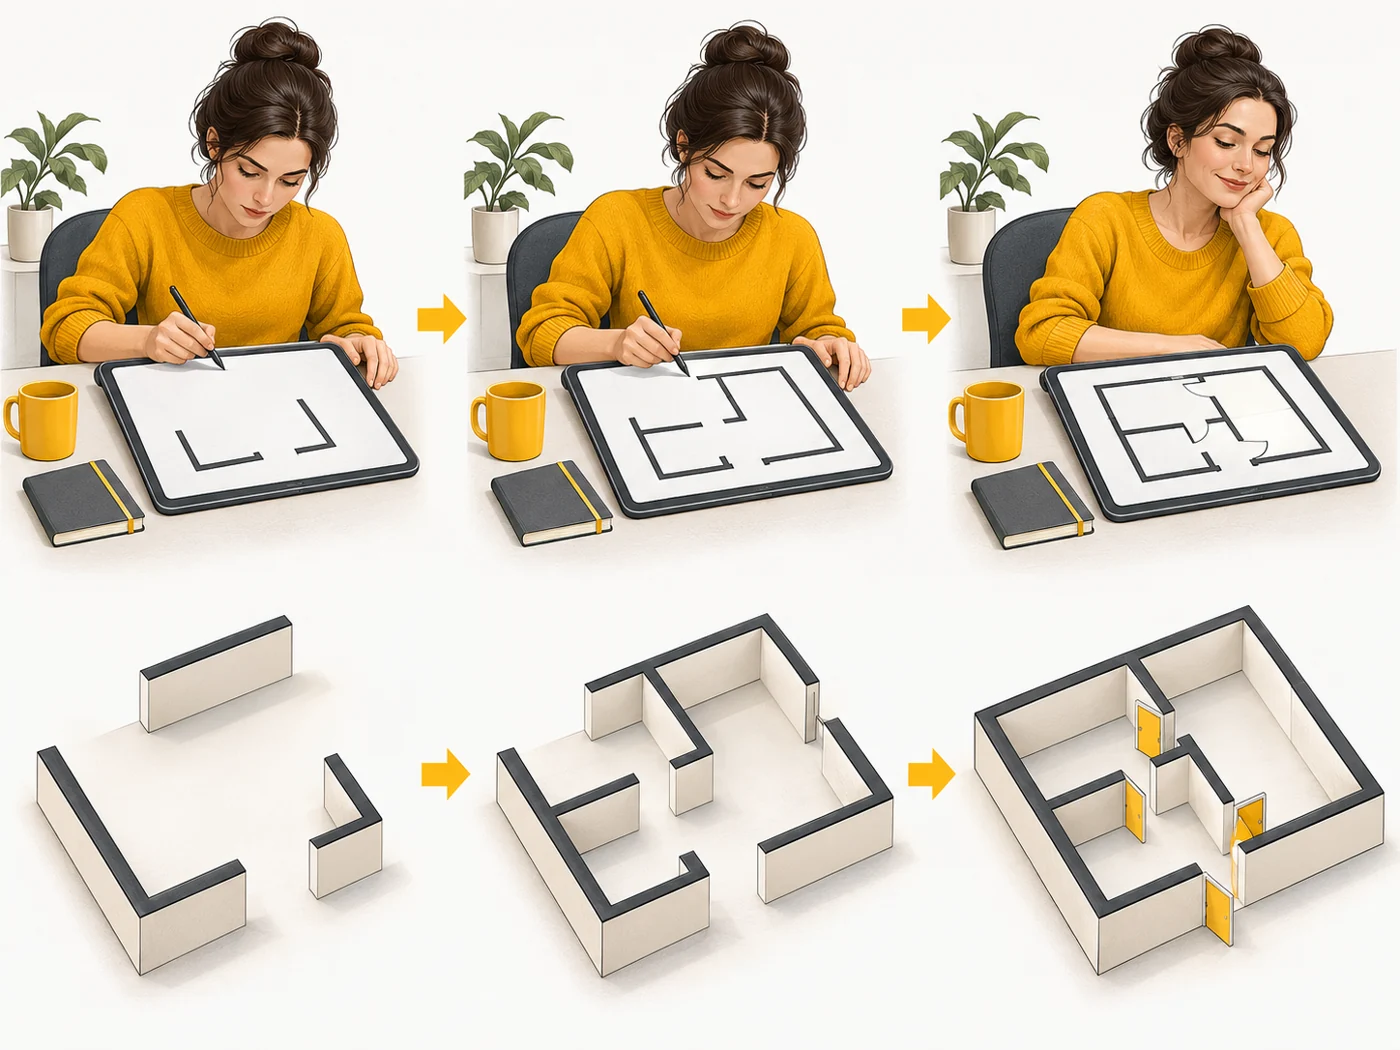
Представь, что тебя с завязанными глазами привели в незнакомую квартиру, сняли повязку, но дали только блокнот. Ты ходишь, рисуешь план комнат и ставишь крестик, где стоишь. Чем больше ходишь, тем точнее план и тем лучше ты понимаешь, где ты. Это и есть SLAM - только робот делает это сотни раз в секунду.
Как это работает
- Датчики (лидар, камера, ToF) видят стены, углы, мебель - «ориентиры».
- Энкодеры колес и IMU говорят, насколько робот сдвинулся.
- Алгоритм добавляет новые ориентиры на карту и уточняет, где робот относительно них.
- Возвращаясь в знакомое место, робот «замыкает петлю» и исправляет накопленные ошибки.
- Готовую карту сохраняют, чтобы в следующий раз не строить с нуля.
Где ты это увидишь
Роботы-пылесосы с лидаром (LDS) или камерой (vSLAM), складские роботы, дроны, летающие в помещениях, AR- и VR-шлемы, дополненная реальность в смартфонах, марсоходы, автомобили с автопилотом.
Важно ли это при выборе
Для робота-пылесоса - да, это главная разница между «хаотичной» и «умной» уборкой. Модели со SLAM убирают рядами, не пропускают комнат и позволяют задать запретные зоны в приложении. Я бы не брал пылесос без карты, если у тебя больше одной комнаты.
Мифы
- Миф: SLAM требует интернета или GPS. На самом деле: Нет, он работает локально по данным собственных датчиков - именно для мест, где GPS нет.
- Миф: Карта строится раз и навсегда. На самом деле: Если переставить мебель, робот обновляет карту.
Частые вопросы
Чем лидарный SLAM отличается от визуального?
Лидарный точнее в темноте, визуальный (vSLAM) дешевле, но зависит от освещения.
Почему робот иногда «теряется»?
Его переносили в другое место, поменялась мебель или датчик загрязнился.
Использует ли SLAM мой телефон?
Да, в приложениях дополненной реальности: телефон понимает, где стол и пол.
Связанные термины
Лидар, Автономная навигация, Робот-пылесос: типы навигации, Слияние сенсоров, Инерциальный модуль (IMU)