Манипулятор: как работает рука робота
Манипулятор - это механическая рука робота: несколько звеньев, соединенных суставами, с инструментом или захватом на конце. Он перемещает предметы, сваривает, красит, собирает детали.
Простыми словами
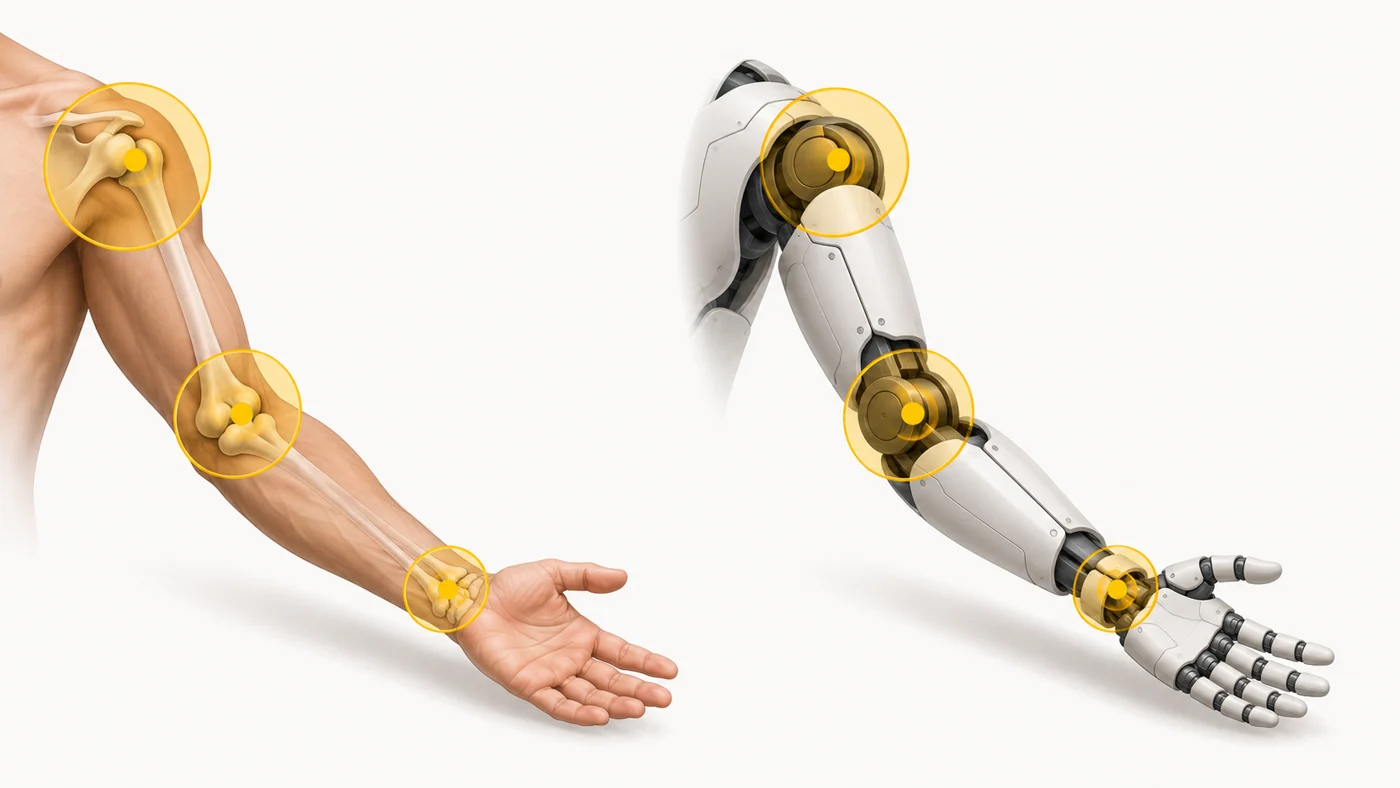
Посмотри на свою руку: плечо, локоть, запястье, пальцы. Каждый сустав поворачивается по-своему, и вместе они доносят ложку до рта. Манипулятор делает то же самое: у него есть «плечо», «локоть», «запястье» и вместо ладони - захват, присоска или сварочная горелка.
Как это работает
- Манипулятор состоит из звеньев и суставов - обычно от 3 до 7.
- В каждом суставе стоит привод - электродвигатель с редуктором.
- Энкодеры в суставах сообщают контроллеру точный угол поворота.
- Контроллер рассчитывает, как повернуть каждый сустав, чтобы конец руки оказался в нужной точке (кинематика).
- На конце устанавливают инструмент под задачу: захват, присоску, кисть, сварочную горелку.
Где ты это увидишь
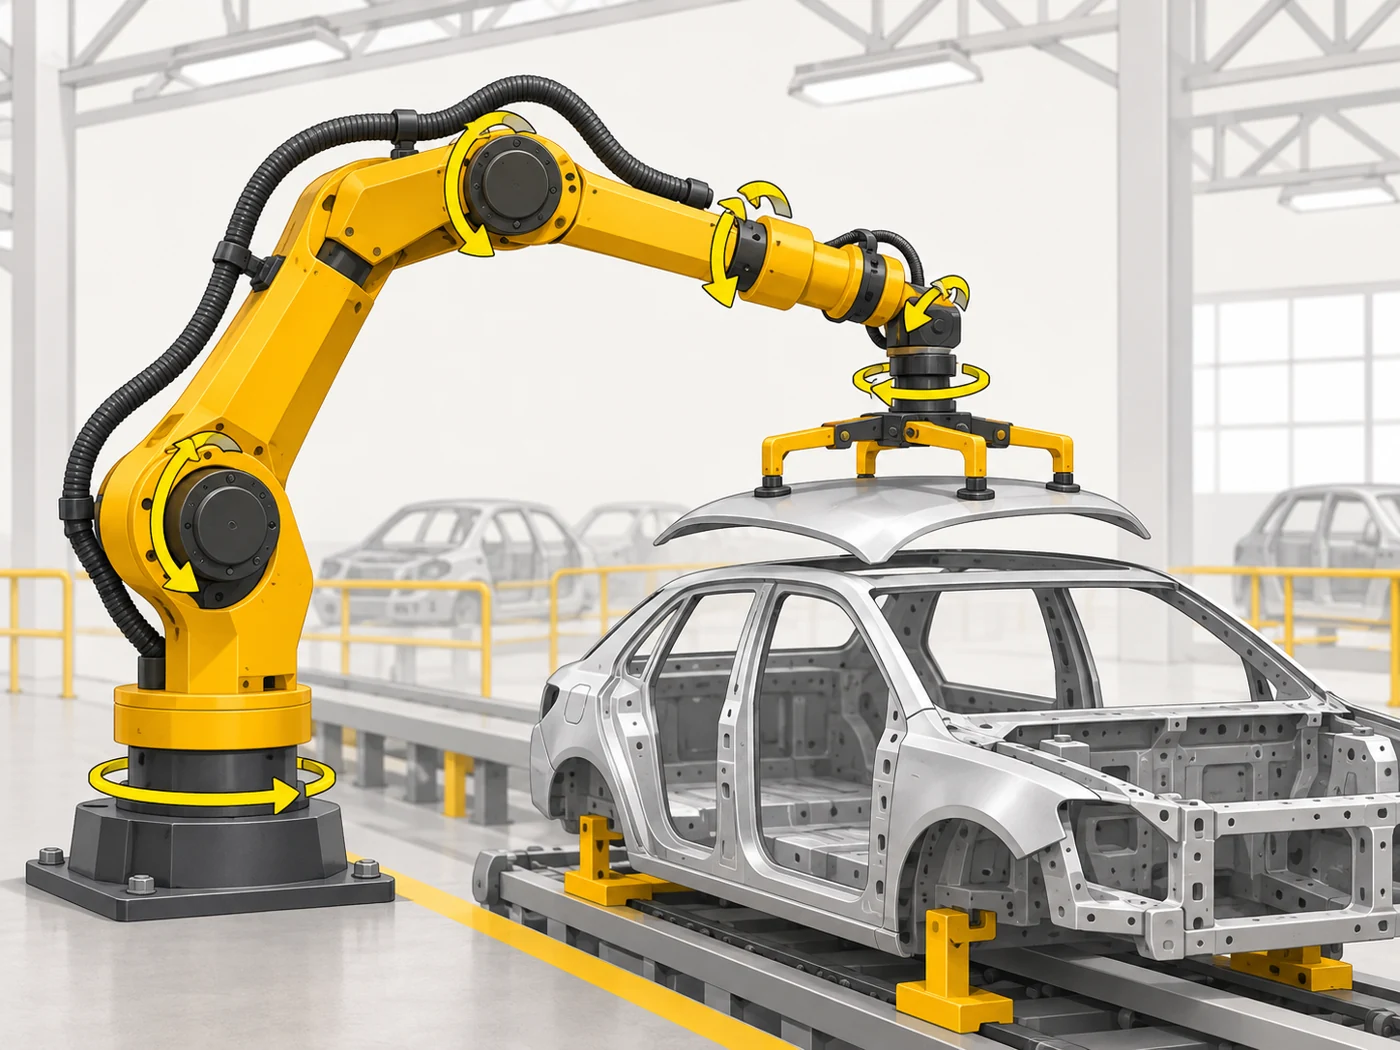
Автомобильные заводы (сварка, покраска), склады и сортировочные центры, лаборатории, кухни с роботами-поварами, хирургия, космические станции. Маленькие манипуляторы есть даже в учебных наборах для школьников.
Важно ли это при выборе
Для покупки - только если ты увлекаешься робототехникой: настольные учебные манипуляторы позволяют изучить программирование движений. А в целом полезно понимать: манипулятор - основа большинства промышленных роботов и рук гуманоидов.
Мифы
- Миф: Манипулятор - это всегда огромная заводская рука. На самом деле: Бывают и настольные, и миниатюрные хирургические.
- Миф: Больше суставов - всегда лучше. На самом деле: Больше суставов дает гибкость, но усложняет управление и делает руку тяжелее и дороже.
Частые вопросы
Сколько суставов у манипулятора?
Чаще всего 6 - этого хватает, чтобы поставить инструмент в любую точку под любым углом.
Насколько точны манипуляторы?
Промышленные повторяют движение с точностью до долей миллиметра.
Чем манипулятор отличается от кобота?
Кобот - разновидность манипулятора, созданная для безопасной работы рядом с людьми.
Связанные термины
Захват, Степени свободы, Кинематика робота, Актуатор, Коллаборативный робот (кобот)