Захват робота: как роботы держат предметы
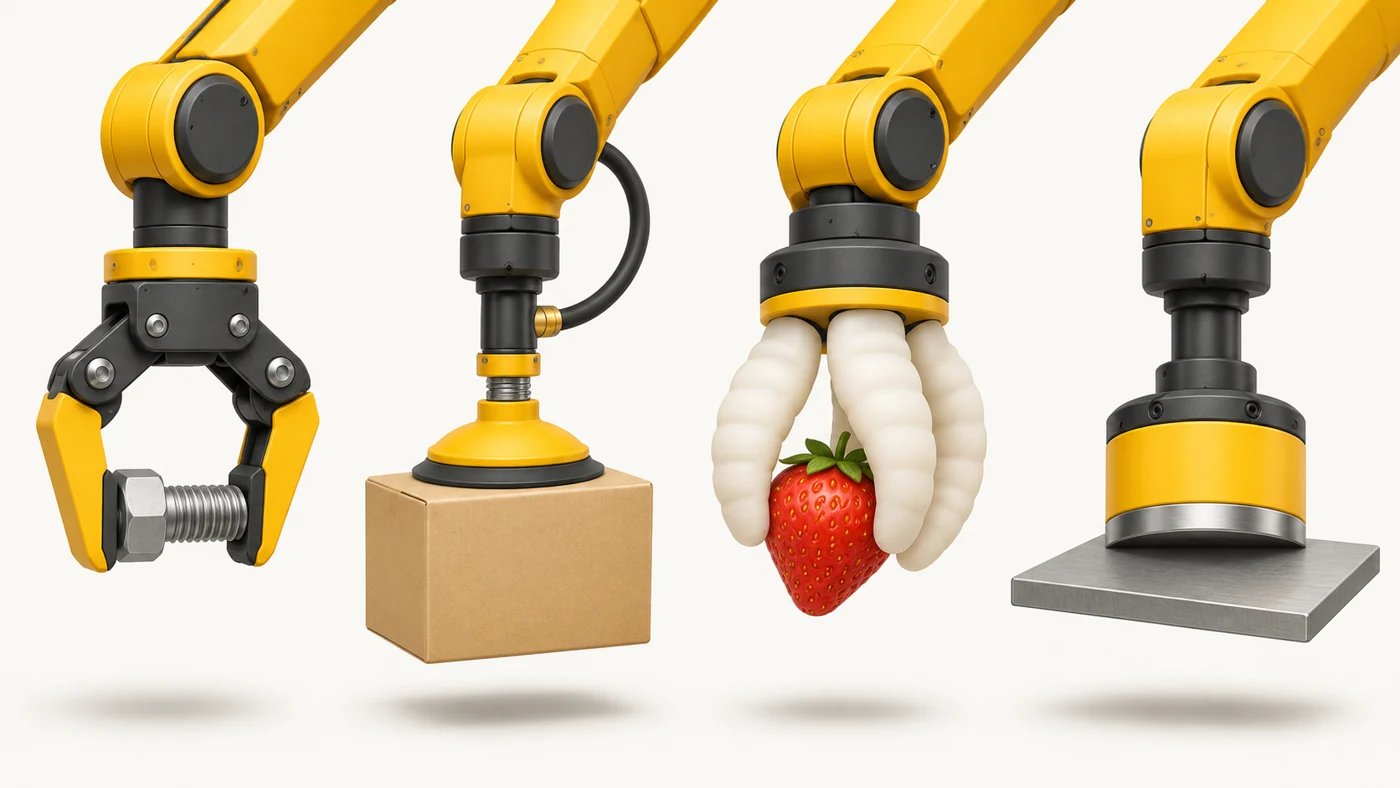
Захват (gripper, концевой эффектор) - это устройство на конце руки робота, которым он берет и держит предметы: механические «пальцы», вакуумные присоски, магниты или мягкие силиконовые захваты.
Простыми словами
Ты берешь стакан, яйцо и мокрое мыло по-разному - пальцы сами подбирают силу. Робот так не умеет «от рождения». Поэтому ему дают разные «ладони» под разные задачи: присоску для коробок, магнит для металла, мягкие силиконовые пальцы для клубники, точные механические пальцы для мелких деталей.
Как это работает
- Захват крепят на конце манипулятора.
- Механический захват сжимает предмет двумя или несколькими пальцами.
- Вакуумный - откачивает воздух под присоской, и предмет «прилипает».
- Мягкие захваты из силикона обхватывают предмет, подстраиваясь под форму.
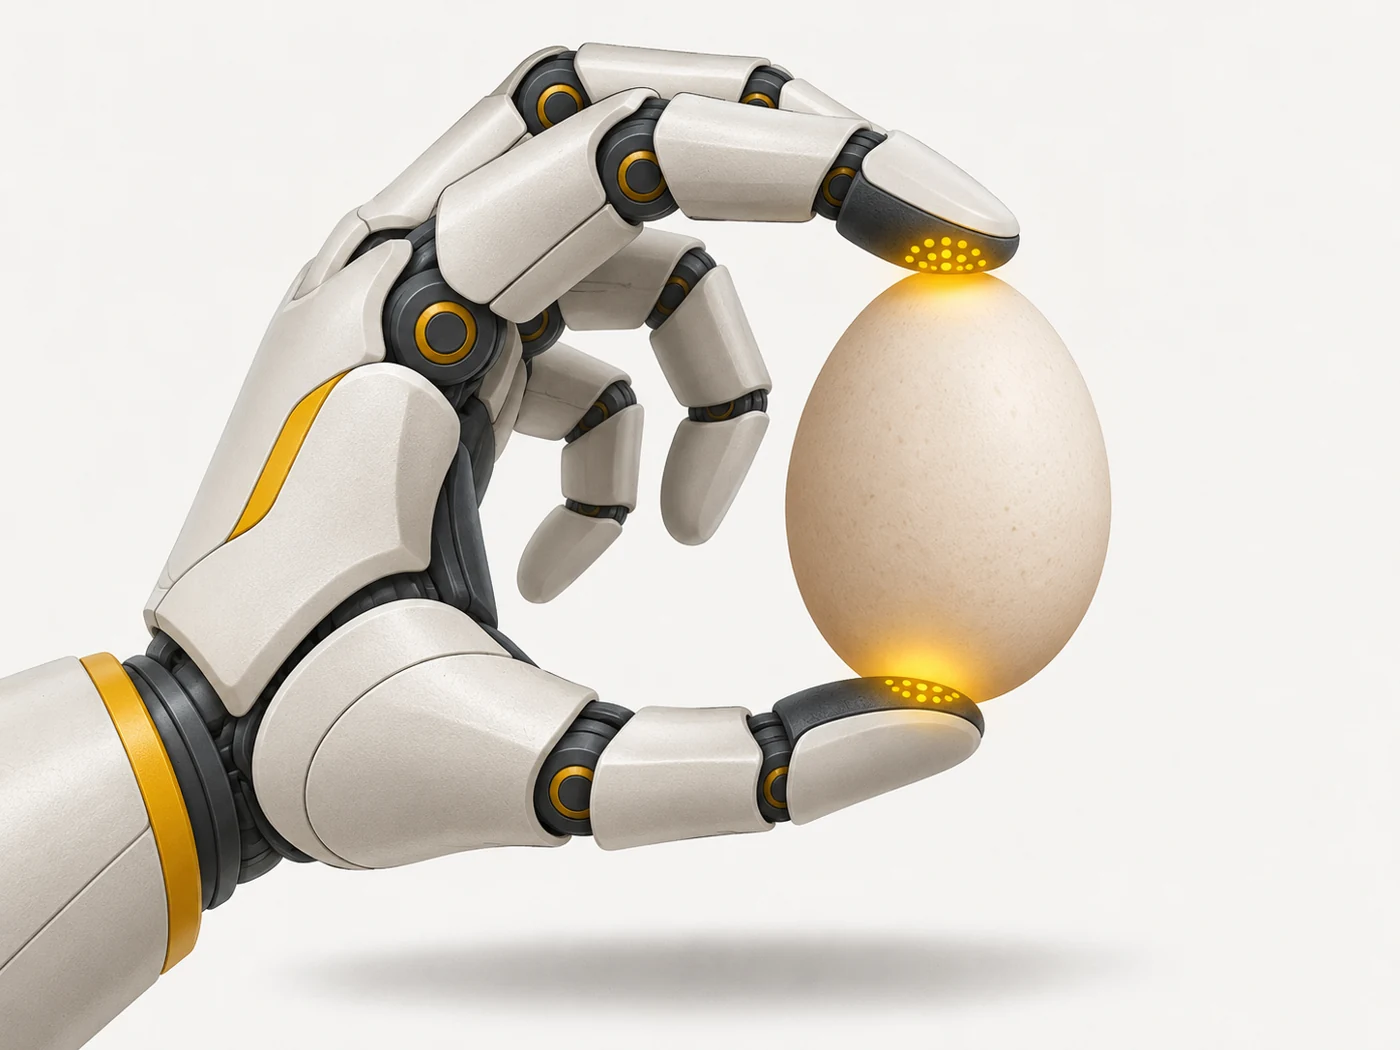
- Датчики силы или тактильные сенсоры помогают не раздавить и не уронить предмет.
Где ты это увидишь
Склады и упаковка (присоски для коробок), пищевая промышленность (мягкие захваты для фруктов и выпечки), сборка электроники (миниатюрные пальцы), гуманоидные роботы (руки с пятью пальцами), роботы-бариста.
Важно ли это при выборе
Для обычного пользователя - только как любопытный факт. Но это объясняет, почему домашние роботы-помощники до сих пор редкость: взять любую вещь в хаосе комнаты - одна из самых сложных задач в робототехнике. Так что видео, где робот ловко складывает белье, - уже серьезное достижение.
Мифы
- Миф: Робот легко возьмет что угодно, как человек. На самом деле: Брать новые, мягкие или скользкие предметы - до сих пор сложная задача.
- Миф: Пятипалый захват - лучший. На самом деле: Для конкретной задачи простая присоска часто надежнее и дешевле.
Частые вопросы
Что такое концевой эффектор?
Общее название инструмента на конце руки робота - захвата, горелки, кисти.
Как робот знает, с какой силой сжимать?
По датчикам силы и тактильным сенсорам, а также по данным о предмете.
Бывают ли захваты с ощущением прикосновения?
Да, у экспериментальных моделей есть «кожа» с тактильными сенсорами.
Связанные термины
Манипулятор, Тактильный сенсор, Коллаборативный робот (кобот), Гуманоидный робот